
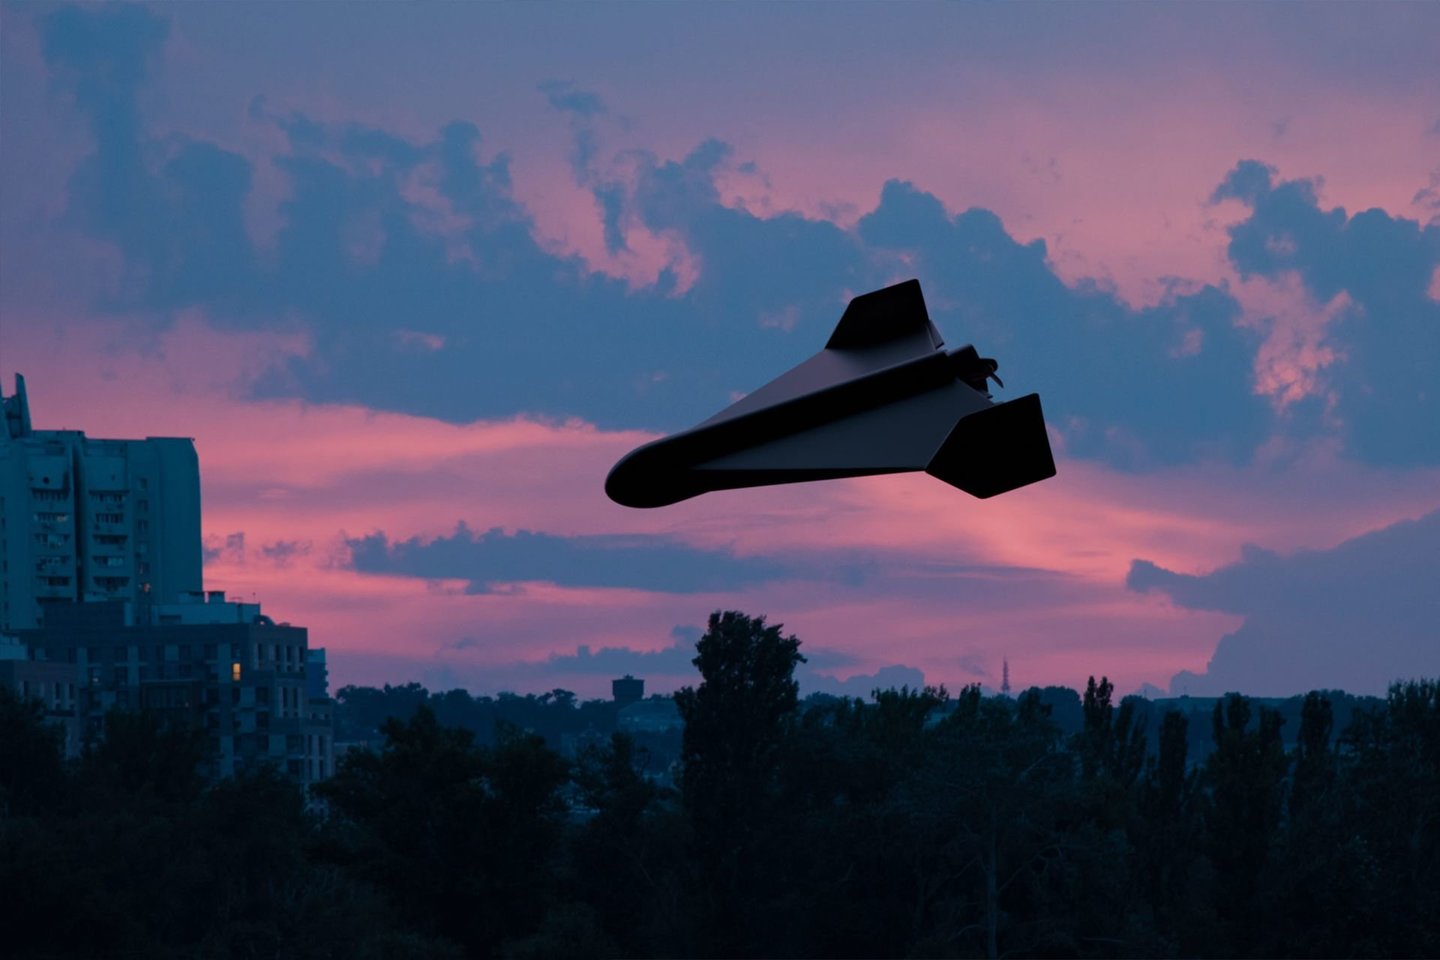
Iš pirmo žvilgsnio, stebint tokius įvykius iš šono, natūraliai kyla bauginančios prielaidos: galbūt tai kruopščiai suplanuotos priešiškos provokacijos, galbūt itin pažangios žvalgybinės operacijos, o galbūt demonstratyvus jėgos rodymas, tikrinant kaimyninių šalių oro gynybos reakcijos laiką. Geopolitiniame ir regioniniame kontekste tai visiškai realios prielaidos.
Kokie dronai pastaruoju metu (ne)tyčia įskrenda į svetimas teritorijas
Pirmiausia reikia atkreipti dėmesį į tai, kaip iš esmės pasikeitė šiuolaikinio kariavimo koncepcija oro erdvėje. Šalia brangių, šimtus tūkstančių ar net milijonus eurų kainuojančių sparnuotųjų ir balistinių raketų, mūšio lauką užplūdo masiniai pigūs ir lengvai „štampuojami“ dronai.
Ryškus šios naujosios filosofijos pavyzdys – pastaruoju metu konflikto zonoje ir už jos ribų dažnai minimi bepiločiai orlaiviai (BO) „Gerbera“ ir „Parodija“. Tai iš spaudžiamo putplasčio bei pigios faneros plokščių surenkamas aparatas, turintis kai kurias anglies kompozito tvirtinimo detales (tai labai aiškiai matyti nuotraukose ir numušto BO kritimo vietoje), varomas paprastu dvitakčiu vidaus degimo varikliu, kurio garsas ir konstrukcija primena buitines žoliapjoves ar nedidelius mopedus.
Parodė vietą, kur nukrito numuštas dronas
Tokių BO pagrindinė paskirtis yra ne atlikti itin tikslius smūgius, o veikti kaip apgaulingas taikinys. Skrisdamas kartu su tikraisiais atakos BO ar raketomis, jis priverčia priešininko oro gynybos radarus fiksuoti papildomus taikinius ir eikvoti brangias priešraketinės gynybos raketas.
Kai kuriose versijose gamykliškai montuojamos paprastos vaizdo kameros ar nedideli koviniai užtaisai, tačiau pagrindinis šios technologijos bruožas išlieka tas pats – kuo mažesnė savikaina. Gamintojai taupo kiekvieną įrangos gramą ir eurą (ar rublį), o labiausiai tai paliečia navigacijos ir jutiklių sistemas.
Būtent ši supaprastinta, pigi elektronika ir paaiškina, kodėl aparatai galiausiai atsiduria vietose, kurių nebuvo jokiuose pradiniuose misijos planuose – Baltarusijos gūdumuose, Lenkijos laukuose ar Lietuvos miškuose.
Pigių dronų navigacijos ir elektronikos esmė
Kad bet koks BO galėtų sėkmingai atlikti savo užduotį ir iš taško A nuskristi į tašką B, jam būtinai reikalingos dvi pagrindinės navigacijos sistemos, kurios skrydžio metu veikia išvien, papildydamos viena kitą kaip žmogaus regėjimas ir vidinė ausis.
Susiję straipsniai


Pirmasis ir pagrindinis orientyras yra išorinė palydovinė navigacija, bendrinėje kalboje dažniausiai vadinama GPS arba globaliosiomis palydovinės navigacijos sistemomis (GNSS). Jos dėka drono skrydžio valdiklis nuolat gauna tikslias koordinates iš orbitoje esančių palydovų signalų, žino savo judėjimo greitį, tikslų aukštį ir gali idealiai išlaikyti numatytą maršrutą.
Tačiau šiuolaikiniame kare radijo dažnių erdvė yra tapusi itin agresyvia aplinka. Siekiant apsaugoti silpnus palydovo signalus nuo priešo kuriamų radijo trikdžių, tokiuose bepiločiuose naudojamos specialios, vadinamosios CRPA skaitmeninės fazuotojo masyvo antenos.
Vienas iš žinomiausių pavyzdžių – rusiška prieštriukšminė sistema „Kometa“. Tai išmanioji antena, kuri skaitmeniniu būdu analizuoja atskriejančias radijo bangas ir moka suformuoti vadinamuosius „akluosius taškus“ tos žemės vietos kryptimi, iš kurios priešininkas siunčia slopinimo signalus, kartu toliau priimdama švarius signalus tiesiai iš viršuje esančių palydovų.
Kitaip tariant, tokio tipo antenos gali bandyti ignoruoti visus signalus, ateinančius ne iš palydovo. Tačiau tokios sistemos, kaip „Kometa“, yra brangios ir montuojamos ne visuose BO. Kartais net ir tokios sistemos tampa bejėgėmis prieš itin galingas elektroninės kovos atakas.
Ką daryti, jeigu elektroninės kovos spaudimas tampa toks galingas, kad net išmaniosios antenos bejėgės, arba jei palydovų signalas visiškai užblokuojamas? Tuomet bepilotis atjungia palydovinį ryšį ir pereina prie antrosios navigacijos sistemos – vidinės inercinės navigacijos (INS).
Ši sistema visiškai nepriklauso nuo jokių išorinių radijo bangų ar palydovų. Ją sudaro vidiniai jutikliai: akcelerometrai, matuojantys aparato pagreitį trijose ašyse, ir giroskopai, fiksuojantys drono posūkius bei pasvirimo kampą. Veikimo principas paremtas paprasta matematika: žinodama paskutines tikslias GPS koordinates, sistema nuolat sumuoja visus jutiklių užfiksuotus judesius ir taip skaičiuoja esamą padėtį erdvėje.
Inercinės navigacijos veikimą vaizdingai galima palyginti su žmogaus bandymu kirsti nepažįstamą kambarį užrištomis akimis. Pirmuosius penkis ar dešimt žingsnių žmogus žengia užtikrintai ir gana tiksliai išlaiko kryptį. Tačiau ties trisdešimtuoju ar keturiasdešimtuoju žingsniu vidinis krypties pojūtis neišvengiamai susipainioja – žmogus nukrypsta kelis metrus į šoną ir atsitrenkia į sieną.
Bepiločiuose orlaiviuose vyksta visiškai analogiškas procesas. Kadangi „Gerbera“ tipo aparatuose dėl taupymo montuojami patys pigiausi, vartotojų klasės mikromechaniniai (MEMS) jutikliai, jų vidinė paklaida, inžinierių vadinama „dreifu“, kaupiasi stulbinančiu greičiu.
Maža to, inercinė sistema yra „akla“ aplinkos orui – ji matuoja tik paties drono korpuso judesius, tačiau visiškai nemato šoninio vėjo. Todėl, jei skrydžio metu pučia stiprus vėjas, dronas savo jutikliais užfiksuos, kad skrenda tiksliai tiesiai, nors žemės paviršiaus atžvilgiu bus nepastebimai ir nuosekliai stumiamas tolyn į šoną.
Elektroninės kovos: kas dronus išveda iš kelio
Didžiausią chaosą bepiločių navigacijoje sukelia sausumos radioelektroninės kovos (REK) kompleksai, kurie prieš atskriejančius dronus naudoja du iš esmės skirtingus taktikos metodus: triukšminį slopinimą, anglų kalboje žinomą kaip jamming, ir navigacijos klastojimą, žinomą kaip spoofing.
Klasikinis triukšminis slopinimas veikia itin paprastai – tai tarsi bandymas garsiu šaukimu į ausį užgožti tylų pašnekovo šnabždesį. REK stotis užpila visą dažnių juostą galingu radijo triukšmu, todėl drono imtuvas tiesiog nebegali išskirti silpno palydovo signalo.
Patekęs į tokią slopinimo zoną, bepilotis patiria „streso būseną“, tačiau jis nepradeda chaotiškai mėtytis, neatlieka staigių posūkių ir nekrinta žemyn. Autopilotas ramiai perima valdymą pagal inercinę sistemą ir tęsia skrydį ta pačia kryptimi, kuria skrido iki signalo praradimo. Kadangi tokios slopinimo zonos dažniausiai būna lokalios ir siekia nuo keliolikos iki keliasdešimties kilometrų, išskridęs iš jos aparatas vėl pradeda priimti nerikdomus palydovų signalus, ištaiso per tą laiką sukauptą nedidelį nuokrypį ir grįžta į pradinį maršrutą.
Tačiau jei slopinimo zona tęsiasi ilgai arba aparatas dėl vidinių programinės įrangos apsaugos mechanizmų atsisako iš naujo pasitikėti GPS, jis lieka skristi aklai. Tokiu atveju nuolatinis šoninis vėjas per kelias skrydžio valandas gali nepastebimai nustumti aparatą šimtus kilometrų nuo pradinės trajektorijos.
Mažas nuokrypis – ir keli šimtai kilometrų
Daug klastingesnis, sudėtingesnis ir įdomesnis reiškinys yra navigacijos klastojimas (spoofing). Tai nėra tiesiog drono „užtildymas“, tai – sistemai pateikiama klaidinga navigacijos informacija. Elektroninės kovos stotis siunčia netikrus, bet idealiai suklastotus palydovų signalus, kurie palaipsniui perima drono imtuvo kontrolę ir pateikia jam melagingas koordinates.
Pavyzdžiui, klastojimo stotis įtikina drono autopilotą, kad jis netikėtai atsidūrė 50 kilometrų į rytus nuo numatyto maršruto. Drono skrydžio valdiklis, gavęs tokius duomenis, reaguoja visiškai logiškai – jis siekia ištaisyti tariamą nuokrypį, todėl apskaičiuoja naują korekcijos kampą ir pasuka aparatą, pavyzdžiui, 30 laipsnių kampu į šiaurės vakarus.
Čia ir slypi atsakymas į klausimą, kodėl į kaimynines šalis įskridę bepiločiai dažnai juda stebėtinai tiesia, lygia trajektorija. Pati klastojimo zona žemėlapyje paprastai būna palyginti nedidelė – siekianti keliasdešimt kilometrų.
Atlikęs posūkį ir išskridęs iš šios REK veikimo zonos, BO autopilotas susiduria su problema: staigus koordinačių šuolis vidiniame Kalmano filtre (tai BO jutiklių duomenis apdorojantis navigacijos algoritmas) sukelia klaidą.
Sistema nusprendžia, kad GPS duomenys tapo nepatikimi ar pavojingi, galutinai užrakina palydovinį imtuvą ir toliau skrenda naudodama tik vidinę inercinę navigaciją. O kaip jau minėta, pigi inercinė sistema neturi jokio pagrindo pati „išgalvoti“ naujų manevrų ar posūkių – jos vienintelė užduotis yra išlaikyti stabilų skrydžio kampą.
Štai kodėl pasuktas aparatas toliau skrieja visiškai tiesia linija. Paprasta trigonometrija rodo, kad net nedidelis, pavyzdžiui, 20 laipsnių kurso nuokrypis, padarytas ties Ukrainos ar Pietų Baltarusijos riba, per 500 kilometrų skrydžio atstumą nuneša aparatą daugiau nei 170 kilometrų į šoną – tiesiai per Lietuvos ar Lenkijos valstybinę sieną.
Gali kilti natūralus klausimas: jeigu REK stotis spinduliuoja klastojimo signalą visame sektoriuje, kodėl į šoną nusuka tik pavieniai dronai, o ne visa kartu skridusi jų grupė? Šį reiškinį lemia subtilūs inžineriniai skirtumai – kiekvienas BO, panašiai kaip žmogaus piršto antspaudas, turi savo atpažinimą arba savotišką „piršto antspaudą“.
Kiekvieno drono antenos padėtis erdvėje, jo korpuso pasvirimo kampas, vidinių jutiklių gamyklinės paklaidos ir momentinė skrydžio valdiklio būsena yra unikalios. Kad klastojimas pavyktų, netikras signalas turi idealiai sutapti su BO jau pagautu palydovo signalu laiko ir fazės atžvilgiu.
Jei vieno BO imtuvas akimirkai prarado ryšį su GPS ir iš naujo sinchronizavosi su galingesniu klastojamu signalu, o greta skrendančio aparato sistema spėjo suformuoti „nulinę spinduliuotę“ trikdžio kryptimi, klastojimo poveikį patirs tik pirmasis aparatas. Dėl to BO grupė REK zonoje tiesiog išsibarsto: dalis tęs pradėtą skrydį, dalis persijungs į saugų inercinį režimą, o pavieniai apgauti aparatai pasuks visiškai nauju kursu.
Oro objektų identifikavimo niuansai
Galiausiai, reiškinį gaubia dar viena didžiulė paslaptis, susijusi su oro gynyba: kodėl budinčioms priešlėktuvinės gynybos (toliau – PG) sistemoms ir jų operatoriams būna taip sunku laiku pastebėti ir identifikuoti tokius objektus?
Ekrane nedidelis putplasčio bepilotis ir didelis migruojančių paukščių būrys (pavyzdžiui, žąsys ar gervės) atrodo beveik identiškai. Būrys paukščių ir „Gerbera“ skrieja labai panašiu, maždaug 50–90 km/val. greičiu mažame aukštyje, o jų radaro atspindžio plotas yra stebėtinai panašus.
Jei oro gynybos radaro jautrumas bus padidintas iki maksimalios ribos, kad užfiksuotų kiekvieną mažiausią putplasčio gabalėlį, PG operatorių ekranus užplūs tūkstančiai netikrų taikinių – nuo paukščių iki vėjo jėgainių ar stipresnio lietaus debesų. Jei jautrumas bus sumažintas, atsiranda mirtina rizika praleisti tikrąjį atakos BO.
Šią kritinę dilemą pažangūs Vakarų valstybių C-UAS (kovos su bepiločiais) radarai sprendžia naudodami itin grakštų fizikinį reiškinį – vadinamąjį mikro-Doplerio efektą. Tradicinis radaras matuoja tik bendrą viso objekto judėjimo greitį Žemės paviršiaus atžvilgiu. Tačiau šiuolaikiniai 3D AESA radarai sugeba išanalizuoti atsispindėjusio signalo spektrą daug giliau. Spindulys atsispindi ne tik nuo paties objekto korpuso, bet ir nuo jo judančių detalių.
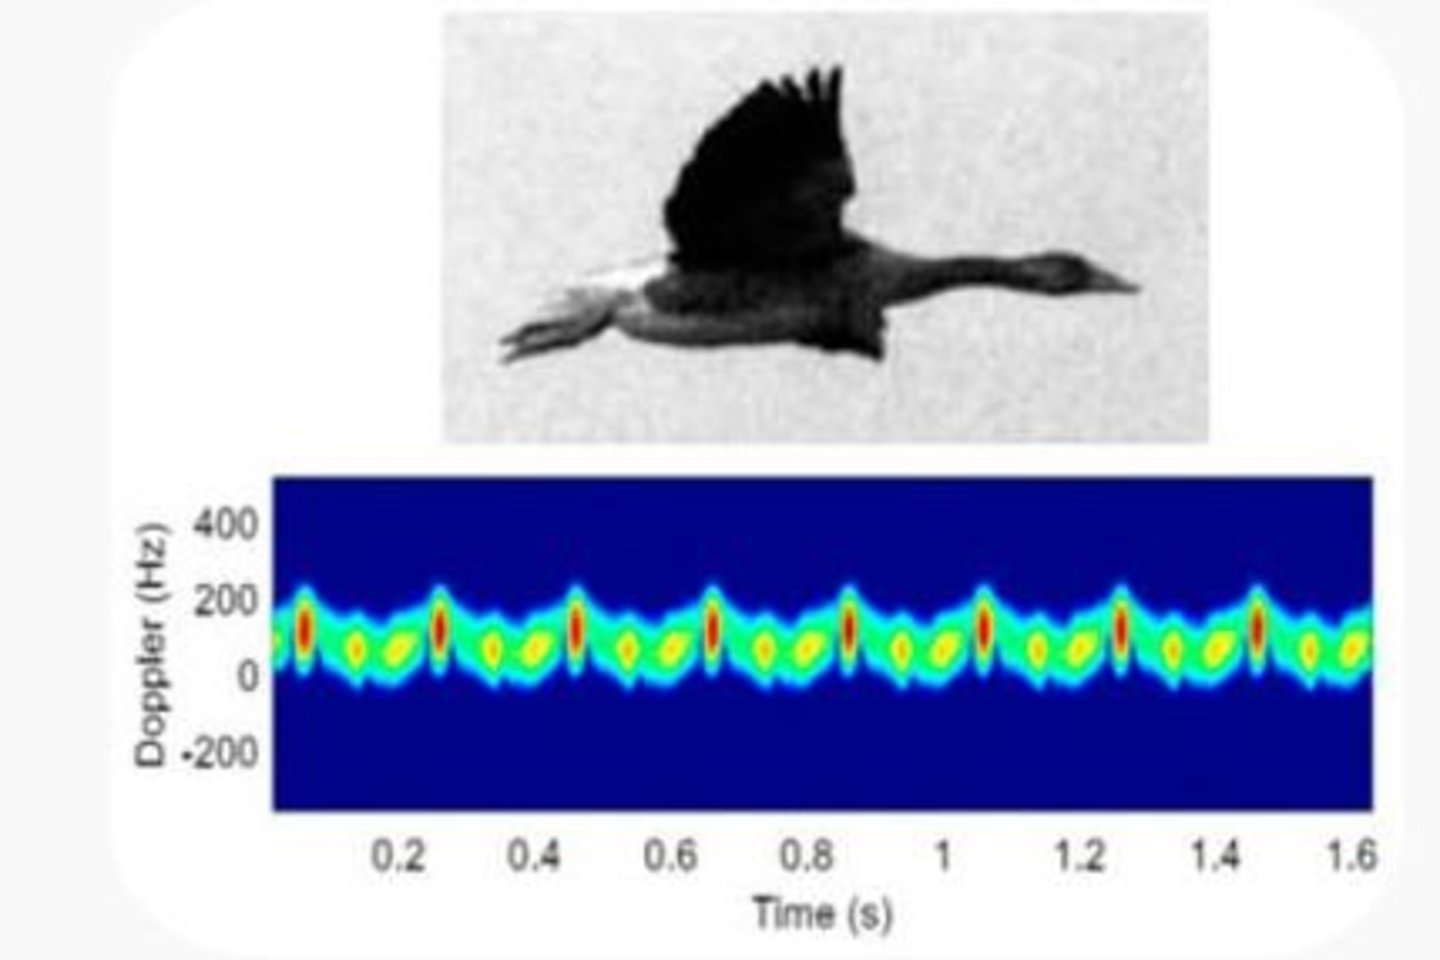
Šių atspindžių skirtumas yra triukšmingas ir akivaizdus. Paukščio sparnų mojavimas sukuria lėtą, žemo dažnio, banguojantį spektrą – mat sparnai juda vos 2–5 kartus per sekundę:
KTU iliustr.
Kai paukštis išskleidžia sparnus ir ima sklandyti, šis mikro-Doplerio pėdsakas iš viso pradingsta. Tuo tarpu bepiločio orlaivio gale sukamasis dvitakčio variklio sraigtas padaro nuo kelių tūkstančių iki keliolikos tūkstančių apsisukimų per minutę.
Plastikinės ar anglies pluošto mentės sukasi milžinišku greičiu (100 ir daugiau apsukų per sekundę). Dėl to radaro spektrogramoje atsiranda nuolatinės, aukšto dažnio, idealiai simetriškos ir lygiagrečios linijos – vadinamosios harmonikos. Šis sraigto „parašas“ išlieka nekintantis visos skrydžio kelionės metu.
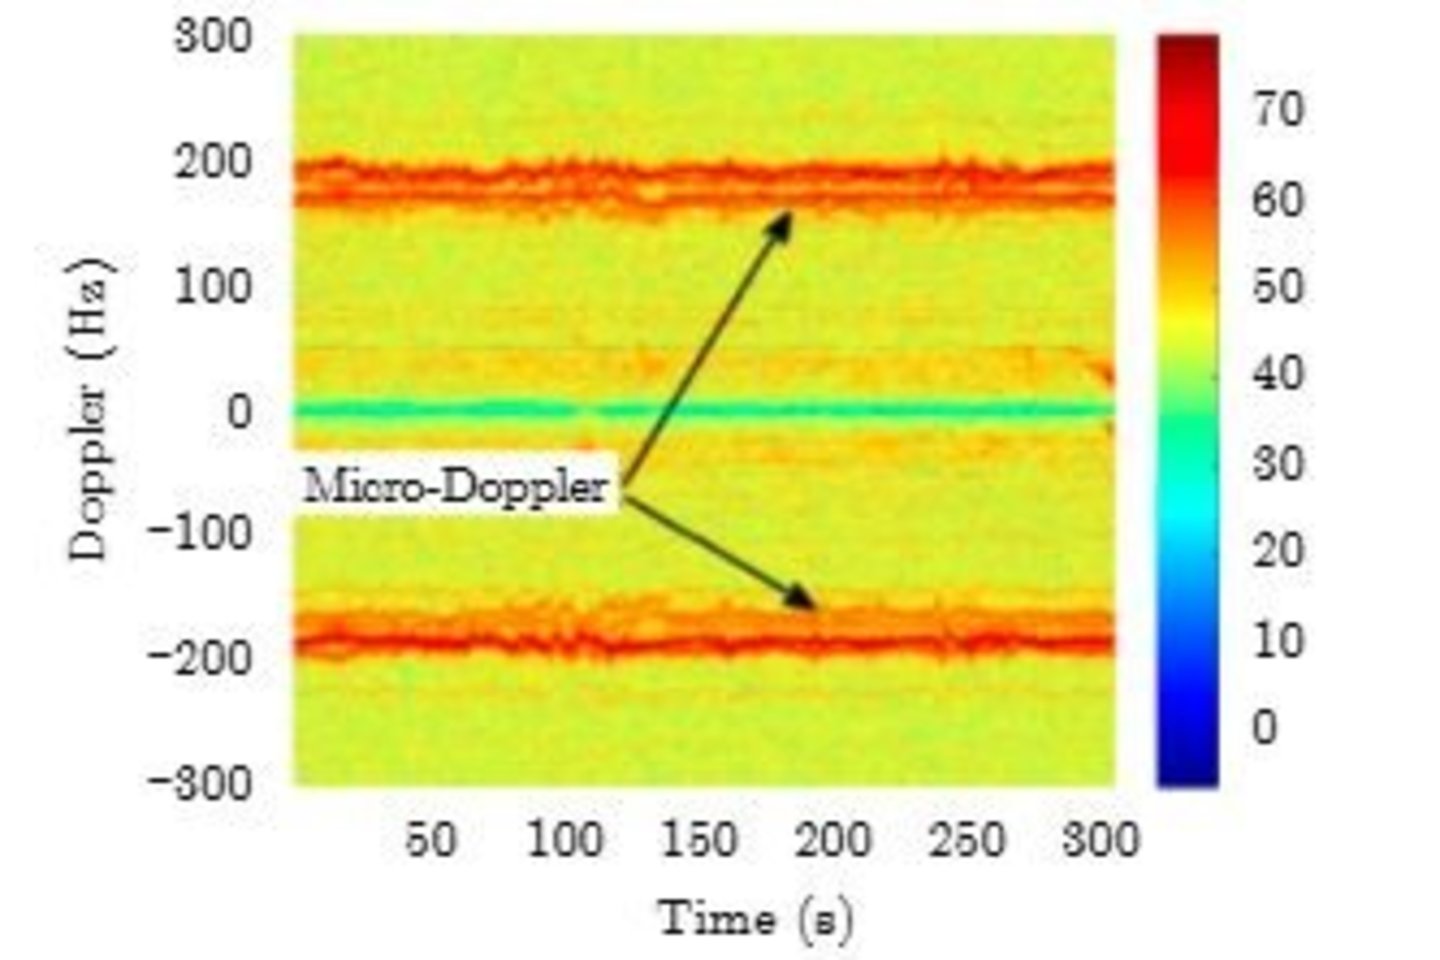
KTU iliustr.
Radaro procesoriui atlikus greitąją Furjė transformaciją (matematinis algoritmas, paverčiantis laiko signalą į dažnių spektrą) ir pamačius šį unikalų spektrinį pėdsaką, mašininio mokymosi algoritmai akimirksniu nustato: tai ne gyvosios gamtos atstovas, o mechaninis aparatas su besisukančiu varikliu.
Kelia grėsmę ne tik kitoms šalims, bet ir sau patiems
Reikia pasakyti, kad tokie „pasiklydę“ BO kelia grėsmę ir pačiai Rusijai, taip pat ir Kaliningrado sričiai. Vietinė Rusijos PG neturi garantuotų atpažinimo galimybių. Tokie aparatai tampa atsitiktiniais taikiniais pačių rusų PG sistemoms (S-300/400, „Pancir“), priversdami jas eikvoti brangias raketas prieš savo pačių pigius apgaulingus taikinius.
Kaliningrado srityje Rusija pati naudoja itin agresyvų ir galingą GNSS klastojimą bei slopinimą (pvz., siekiant trikdyti NATO aviaciją bei laivybą Baltijos jūroje). Jei į šį rajoną atklysta pasiklydusi „Gerbera“, vietiniai pačių rusų „spooferiai“ galutinai atima iš jos bet kokį galimybę atkurti teisingą maršrutą.
Tačiau reikia turėti omeny, kad rusai iš esmės priėmė sprendimą, kad masinis pigios ginkluotės paleidimas nusveria riziką patirti savų pajėgų ugnį ar nevaldomau nukristi savo bei sąjungininkų teritorijose efektą. Šią problemą rusai bando spręsti taikydami techninių, organizacinių ir taktinio valdymo priemonių visumą. Tačiau šių priemonių detalizavimas yra ne šio straipsnio tikslas.
Apibendrinant šią kompleksinę problemą, galima užtikrintai teigti, kad neidentifikuotų, paklydusių BO pasirodymas mūsų kaimynystėje ar mūsų šalyje dažniausiai nėra demonstruojamas išmanumas ar slapta planuota operacija.
Ypač jei kalbama apie tokius BO kaip „Gerbera“ ar „Parodija“. Tai yra pigios masinės gamybos avionikos, agresyvios elektroninės kovos ir nepermaldaujamų fizikos dėsnių sąveikos padarinys.
Praradęs navigacinį ryšį su palydovais, patyręs klastojimo smūgį ir pasuktas atsitiktiniu kampu, aklas aparatas tiesiog vykdo jam įdiegtą programą – skristi tiesiai, kol galutinai išseks degalų atsargos arba kol jo kelią užkirs žemės paviršius.
Teksto autorius yra Kauno technologijos universiteto Mechanikos inžinerijos ir dizaino fakulteto (KTU MIDF) aviacijos inžinerijos ekspertas plk. ltn. (ats.) doc. Saulius Japertas.